Un robot mobile intelligent équipé d'un bras articulé, conçu pour la collecte, le transport et la gestion de petits objets.
Piloté via une interface web locale hébergée sur ESP32, il intègre un système de détection d'obstacles et fonctionne en toute autonomie sur un réseau local.
Dans certains environnements tels que les salles de classe, les maisons ou les entreprises, la gestion des déchets ou le déplacement de petits objets peut être contraignant.
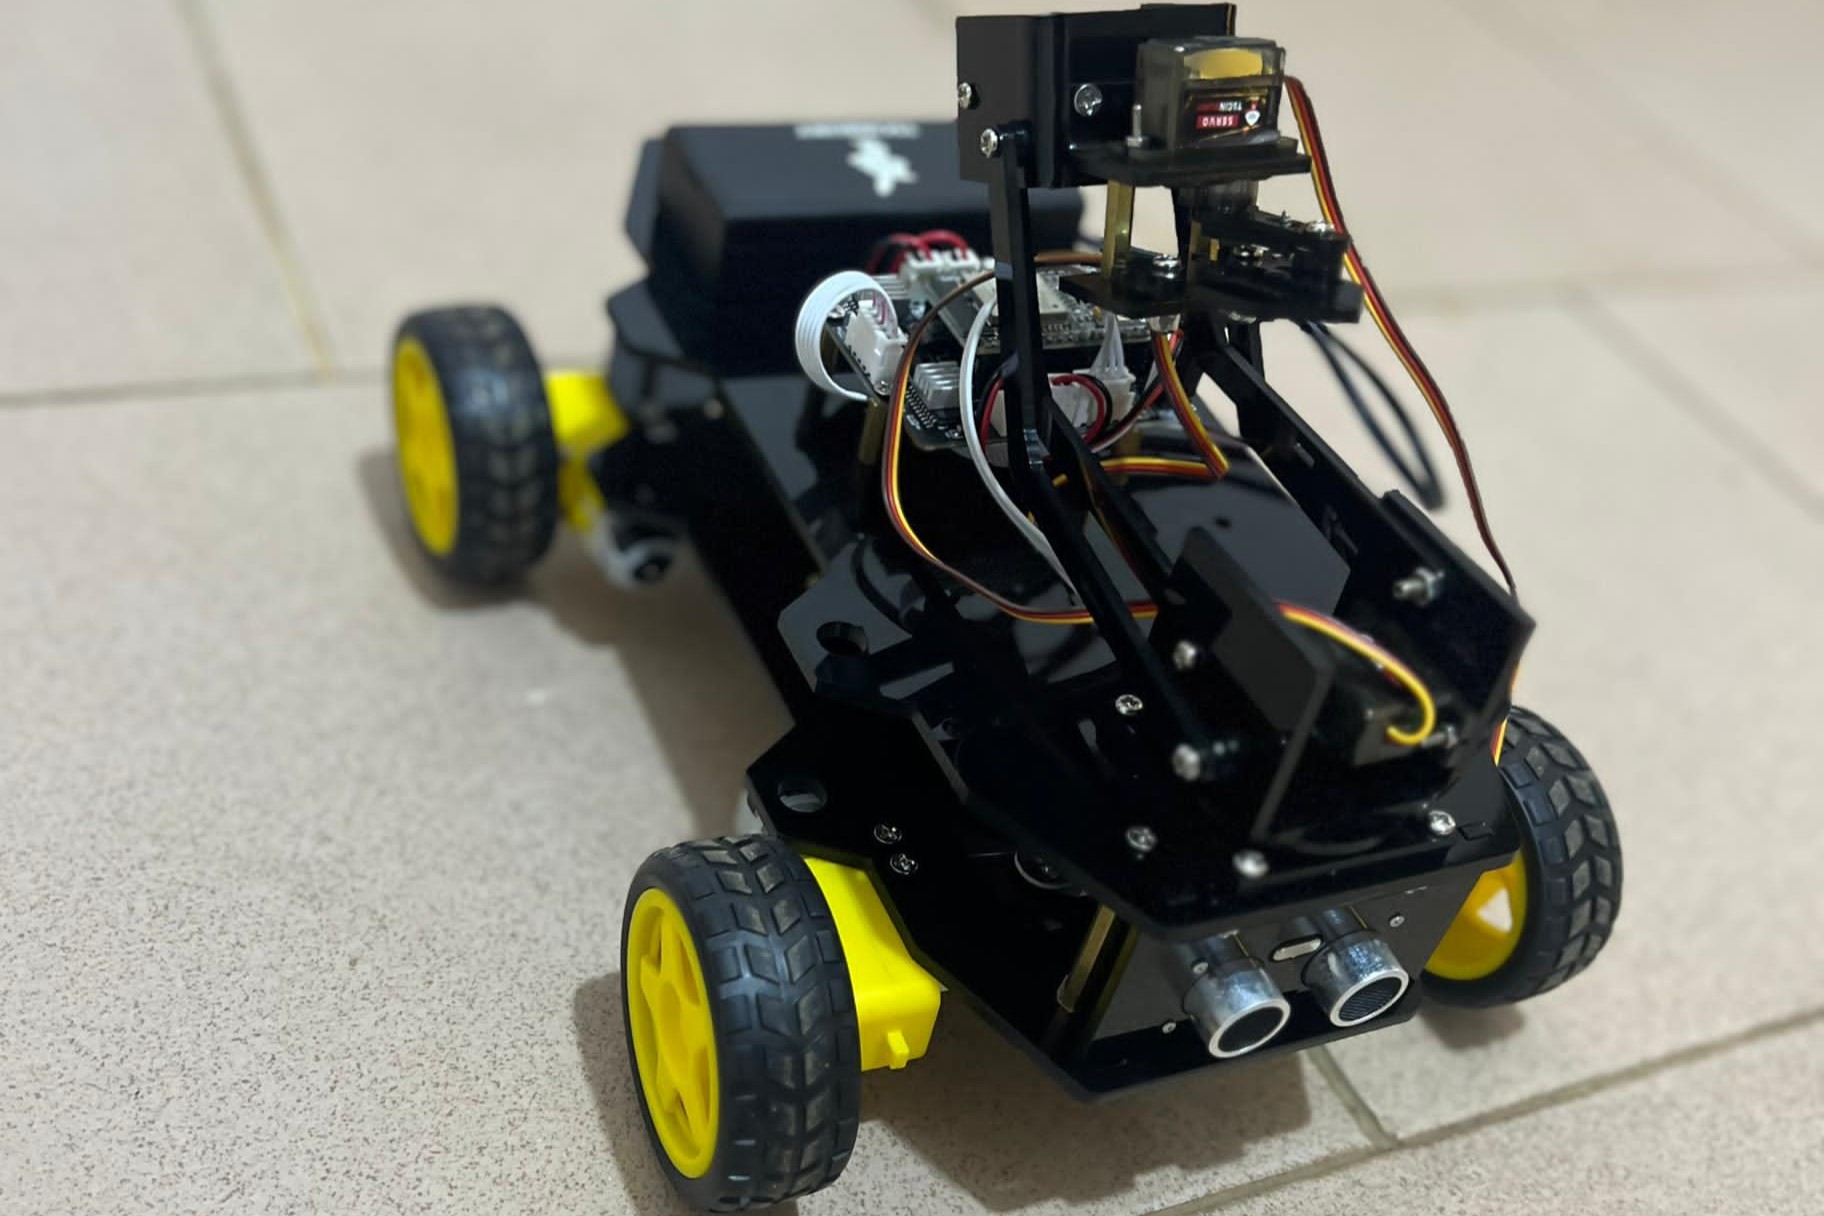
BOT CAR propose une solution robotisée offrant une manipulation mobile pilotée à distance, supprimant ainsi les déplacements physiques de l'utilisateur. Doté d'un châssis à quatre roues et d'un bras robotique articulé, il permet de saisir physiquement des éléments pour les acheminer d'un point A vers un point B, facilitant ainsi les processus de nettoyage.
Le système repose sur un ESP32 jouant le rôle de contrôleur principal, générant un point d’accès Wi-Fi pour la connexion directe de l'utilisateur.
Le cerveau du système programmé en MicroPython. Gère les moteurs, capteurs, le Wi-Fi, et le serveur web en temps réel.
Trois articulations gérées par servomoteurs : rotation dans l'espace, montée/descente, et ouverture/fermeture de la pince.
Le module HC-SR04 assure la détection d'obstacles pour naviguer en sécurité lors de l'activation du mode autonome.
Elles offrent la tension et l'ampérage requis pour un fonctionnement stable des moteurs DC de propulsion et des servomoteurs.
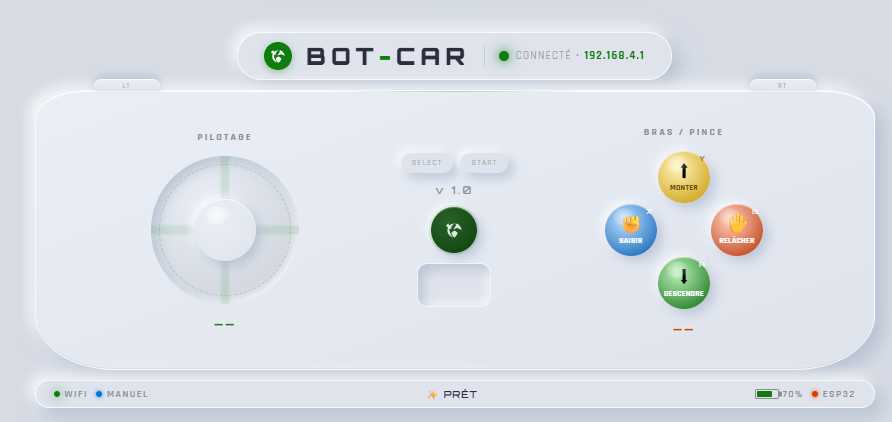
Afin de garantir une précision optimale lors des phases d'approche, le robot est piloté en temps réel depuis une interface web (accessible via 192.168.4.1).
Cette page intègre un joystick virtuel pour la navigation, et un ensemble de boutons (Saisir, Relâcher, Monter, Descendre) pour le contrôle détaillé du bras.
Assemblage du châssis 4 roues et montage complet du bras robotique articulé.
Connexion des servomoteurs, moteurs DC et du capteur à l'ESP32 et aux batteries.
Développement de la logique MicroPython, de la page Web et calibrage final.
BOT CAR est conçu pour être utile dans divers contextes éducatifs ou professionnels :
Bien que la phase de test initiale ait révélé un dysfonctionnement lié à une alimentation insuffisante par piles, le problème a été résolu avec succès via des batteries au lithium.
En guise de perspectives, nous aspirons à équiper le robot d'une caméra embarquée (pour un pilotage hors de vue) et à développer une Intelligence Artificielle de détection d'objets, rendant ainsi le ramassage totalement autonome.